
 Решение на линейна ситема уравнения

|
|
| BG Development · За реклама · За контакти |
 Помощ  Търсене  Потребители  Календар  Правила |
| Здравей! ( Включване | Регистриране ) |
| Страници: (7) « първа ... 4 5 [6] 7 ( Първото ново мнение ) |    |
Решение на линейна ситема уравнения| ТК_ |
Публикувано на: 11-02-2020, 13:59

|
|
Име: Група: Потребител Ранг: Новопостъпил Мнения: 48 Регистриран на: 04.08.18  |
Стават грешки, няма как.
Но може ли поне да е един поста, където да ъпдейтваш интерпретацията ти на този алгоритъм, че става тук едно, там друго, поправено трето и е малко каша трудна за проследяване и дискутиране? Това мнение е било редактирано от ТК_ на 11-02-2020, 14:01 |
 

|
| 3p0 |
Публикувано на: 11-02-2020, 14:04
|
 Име: Група: Потребител Ранг: Почетен член Мнения: 955 Регистриран на: 18.06.05 |
Довечера като се върна между 21:30 и 22:00 може, да направя един обобщаващ пост с пълно описание.
А пък между 13-ти и 17-ти февруари ще се опитам, да направя решението по матричния метод, както го описва Дон Реба. Това мнение е било редактирано от 3p0 на 11-02-2020, 14:04 -------------------- MX-21.3 Linux; CPU=Intel® Quad Core i5-2500 1.6-3.7 gHz; MB=Intel model: DQ67SW; Video=AMD RV770 [Radeon HD 4850]; RAM=16giB DDR3-1600 mHz;
|
|
|
| Дон Реба |
Публикувано на: 11-02-2020, 15:57
|
|
Име: Група: Потребител Ранг: Почетен член Мнения: 10497 Регистриран на: 11.11.06 |
между другото сетих се че има по-прост начин
както ти е матрицата с вектори a,b,c, смяташ и детерминантата D (без това не може) после заместваш всеки един от векторите а,б,ц със вектора на свободния член , при тебе е f смяташ три детерминанти D1=f,b,c D2=а,f,c D3=a,b,f съответно трите корена са D1/D, D2/D, D3/D |
|
|
| 3p0 |
Публикувано на: 11-02-2020, 22:23
|
|
Име: Група: Потребител Ранг: Почетен член Мнения: 955 Регистриран на: 18.06.05 |
Благодаря!
Най-вероятно ще се пробвам първо с този метод на 13-02-2020 г. -------------------- MX-21.3 Linux; CPU=Intel® Quad Core i5-2500 1.6-3.7 gHz; MB=Intel model: DQ67SW; Video=AMD RV770 [Radeon HD 4850]; RAM=16giB DDR3-1600 mHz;
|
|
|
| 3p0 |
Публикувано на: 11-02-2020, 23:00
|
||
|
Име: Група: Потребител Ранг: Почетен член Мнения: 955 Регистриран на: 18.06.05 |
Обобщен пост - в този искам да избегна грешките, които съм писал преди него: Ro := 200/PI = 63.66197724 Имаме: n точки на полигона, в моя случай са 4 Начален посочен ъгъл: А[0] := 30.61201633 grad Цитирам учебника:
Край на цитата. В уравнението на поправките към координатите Y коефициентите са: b[1] := -(dY[1] + dY[2] + dY[3] + dY[4])/Ro; b[2] := -(dY[2] + dY[3] + dY[4])/Ro; b[3] := -(dY[3] + dY[4])/Ro; b[4] := -dY[4]/Ro; b[5] := b[n+1] := 0; b[6] := b[n+2] := cos(A[1]); b[7] := cos(A[2]); b[8] := cos(A[3]); b[9] := b[2n+1] := cos(A[4]); В уравнението на поправките към координатите X коефициентите са: c[1] := (dX[1] + dX[2] + dX[3] + dX[4])/Ro; c[2] := (dX[2] + dX[3] + dX[4])/Ro; c[3] := (dX[3] + dX[4])/Ro; c[4] := dX[4]/Ro; c[5] := c[n+1] := 0; c[6] := c[n+2] := sin(A[1]); c[7] := sin(A[2]); c[8] := sin(A[3]); c[9] := c[2n+1] := sin(A[4]); Където в моя пример: A[1] := 98.48581633; A[2] := 376.06201633; A[3] := 361.92221633; A[4] := 367.22441633; dY[1] := 108.86919833; dY[2] := -49.51943308; dY[3] := -74.24387851; dY[4] := -15.37252704; dX[1] := 2.58991413; dX[2] := 125.42865800; dX[3] := 108.95994220; dX[4] := 27.17303466; Дотук получихме коефициентите a[i], b[i] и c[i] в 3-те уравнения на поправките: a[1]V[1] + a[2]V[2] + .... + a[9]V[9] + f[1] := 0; b[1]V[1] + b[2]V[2] + .... + b[9]V[9] + f[2] := 0; c[1]V[1] + c[2]V[2] + .... + c[9]V[9] + f[3] := 0; Изведнъж от уравненията на поправките стигаме до нормални линейни уравнения на корелатите, без да обясняват как в учебника по Геодезия. ( Обаче днес видях, че в учебника по МНМК ги има теоретично развито ) Символичното означение [aa] означава сума от произведенията на 9-те (2n+1) коефициента a[i]*a[i]; Символичното означение [ab] означава сума от произведенията на 9-те (2n+1) коефициента a[i]*b[i]; и така нататък ... Символичното означение [cc] означава сума от произведенията на 9-те (2n+1) коефициента c[i]*c[i]; Горните суми се правят в един цикъл по управляваща променлива i; Нормалните уравнения на корелатите k[1], k[2] и k[3] са: [aa]*k[1] + [ab]*k[2] + [ac]*k[3] + f[1] := 0; [ab]*k[1] + [bb]*k[2] + [bc]*k[3] + f[2] := 0; [ac]*k[1] + [bc]*k[2] + [cc]*k[3] + f[3] := 0; Където в моя пример: f[1] := 0.00416431827113684; f[2] := -0.0736402982449711; f[3] := 0.0556489835699523; Горната система се опитвам да реша и ако получа верни k[1], k[2] и k[3], ще изчисля поправките към измерените величини по формули: V[1] := a[1]*k[1] + b[1]*k[2] + c[1]*k[3]; V[2] := a[2]*k[1] + b[2]*k[2] + c[2]*k[3]; .............................................................. V[9] := a[9]*k[1] + b[9]*k[2] + c[9]*k[3]; След намиране на поправките, остава да се поправят с тях измерените величини и да се направи оценка на точността на измерванията и на изравнението. Това мнение е било редактирано от 3p0 на 11-02-2020, 23:00 -------------------- MX-21.3 Linux; CPU=Intel® Quad Core i5-2500 1.6-3.7 gHz; MB=Intel model: DQ67SW; Video=AMD RV770 [Radeon HD 4850]; RAM=16giB DDR3-1600 mHz;
|
||
|
|
| ТК_ |
Публикувано на: 12-02-2020, 01:39
|
|
Име: Група: Потребител Ранг: Новопостъпил Мнения: 48 Регистриран на: 04.08.18 |
Ориентирах се и аз в корелационните ти коефициенти,
всичко е точно там, няма тотално умножение, коректно ми изглежда МНМКто ти. За системата имаш вече няколко варианта и вярвам няма да те спъне. Дано само в началната част с тригонометрията няма грешки, за да не се луташ излишно там. |
|
|
| ТК_ |
Публикувано на: 12-02-2020, 06:05
|
|
Име: Група: Потребител Ранг: Новопостъпил Мнения: 48 Регистриран на: 04.08.18 |
Ако не те мързи, може и една адекватна картинка да направиш с точно означени твоите леви посочни ъгли, че не слепвам как си ги завъртял в аутокада ...
Ето туй ми излиза на мен, като ги набия последните ти данни : Correlation coefficients //////////////////////////////////////////////////////////////////////////////////////////////// -0.000734192 +0.022102114 -0.008847414 LENGTHS //////////////////////////////////////////////////////////////////////////////////////////////// dX dY L_false L_true V_true V_calc +2.589914130 +108.869198330 +108.900000001 +108.943662835 +0.043662834 -0.000734192 +125.428658000 -49.519433080 +134.850000001 +134.837389195 -0.012610806 -0.002224852 +108.959942200 -74.243878510 +131.850000002 +131.833442373 -0.016557628 +0.020316810 +27.173034660 -15.372527040 +31.220000004 +31.186213268 -0.033786736 -0.012463425 ANGLES //////////////////////////////////////////////////////////////////////////////////////////////// A_TRUE A_FALSE V_true V_calc +77.573876917 +77.576200000 -0.002323083 -0.026936669 +185.862757871 +185.860200000 +0.002557871 +0.011220385 +205.298105171 +205.302200000 -0.004094829 +0.011459698 +95.411637515 +95.413200000 -0.001562485 +0.000826461 -0.00425659 <- V1+V2+V3+V4 -0.00416432 <- -f1 0.00489434 <- V6+V7+V8+V9 |
|
|
| ТК_ |
Публикувано на: 12-02-2020, 06:42
|
|
Име: Група: Потребител Ранг: Новопостъпил Мнения: 48 Регистриран на: 04.08.18 |
А това от последния ред, да не го оценят претеглено по модул -
тогава ми се получава 0.0239499, което прилича на твоите 2-3 сантиметра ... |
|
|
| 3p0 |
Публикувано на: 12-02-2020, 10:39
|
|
Име: Група: Потребител Ранг: Почетен член Мнения: 955 Регистриран на: 18.06.05 |
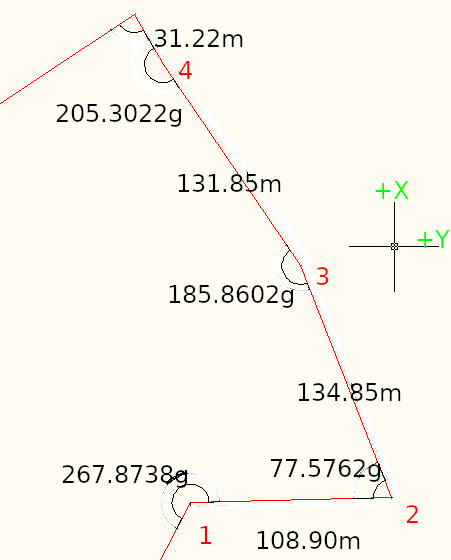 Левите полигонови ъгли са написани на чертежа. Написани са и дължините на страните. В геодезията координатната система е +X в посока на горе и +Y на дясно и посочните ъгли се измерват в посока от +X към +Y; Геодезическата координатна система е също толкова правилна, колкото математическата. (Математическа координатна система +X на дясно, +Y на горе и посочните ъгли се измерват в посока от +X към +Y) Начален посочен ъгъл A(0) = 30.61201633 grad и е на страната преди точка 1 от т.0 към т.1 - точка 0 е извън чертежа. -------------------- MX-21.3 Linux; CPU=Intel® Quad Core i5-2500 1.6-3.7 gHz; MB=Intel model: DQ67SW; Video=AMD RV770 [Radeon HD 4850]; RAM=16giB DDR3-1600 mHz;
|
|
|
| 3p0 |
Публикувано на: 12-02-2020, 11:11
|
|
Име: Група: Потребител Ранг: Почетен член Мнения: 955 Регистриран на: 18.06.05 |
A_TRUE A_FALSE V_true V_calc
+77.573876917 +77.576200000 -0.002323083 -0.026936669 +185.862757871 +185.860200000 +0.002557871 +0.011220385 +205.298105171 +205.302200000 -0.004094829 +0.011459698 +95.411637515 +95.413200000 -0.001562485 +0.000826461 Истинскити полигонови ъгли си ги получил с жестока невероятна точност. Направо не мога да повярвам! Въпросът е как от V_calc си получил V_true, защото аз получавах всеки път подобни на V_calc и ги считах за грешни. Това мнение е било редактирано от 3p0 на 12-02-2020, 11:22 -------------------- MX-21.3 Linux; CPU=Intel® Quad Core i5-2500 1.6-3.7 gHz; MB=Intel model: DQ67SW; Video=AMD RV770 [Radeon HD 4850]; RAM=16giB DDR3-1600 mHz;
|
|
|
1 потребители преглеждат тази тема в момента (1 гости, 0 анонимни потребители)
Потребители, преглеждащи темата в момента:
 Страници: (7) « първа ... 4 5 [6] 7 |
|
Powered by Invision Power Board(U) v1.3.1 Final © 2003 IPS, Inc.
Copyright © 2003-2019 | BG Development | All Rights Reserved
